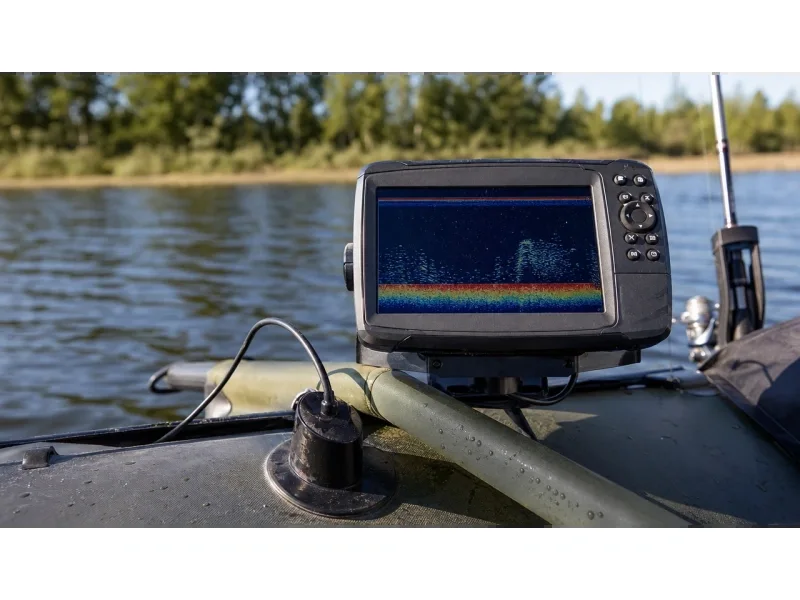
Почему датчик врёт: общая логика проблемы
Датчик эхолота — это излучатель и приёмник ультразвукового сигнала. Он посылает импульс, тот отражается от дна, возвращается обратно, прибор считает время и переводит его в метры. Если где-то в этой цепочке возникает помеха или физическая проблема, глубина на экране перестаёт совпадать с реальной. Чаще всего причина одна из пяти.
Причина 1: воздушные пузыри под датчиком
Это самая частая проблема на ходу. При движении лодки под транцем образуется кавитация — поток воздуха обволакивает рабочую поверхность датчика. Сигнал рассеивается, прибор теряет дно или показывает случайные значения.
Решение: опустите датчик ниже — рабочая поверхность должна находиться минимум на 25–30 мм ниже днища лодки. Убедитесь, что датчик смонтирован позади любых сварных швов, заклёпок и рёбер жёсткости. На алюминиевых лодках классическая ошибка — крепить датчик вплотную к транцу с неровной поверхностью.
Причина 2: неправильная скорость звука в настройках
Эхолот вычисляет глубину, зная скорость звука в воде. По умолчанию большинство приборов используют значение около 1500 м/с — это скорость в пресной воде при +20 °C. В холодной воде (+4 °C) скорость падает до ~1430 м/с, в морской солёной — поднимается до 1520–1540 м/с.
Решение: зайдите в настройки прибора (обычно раздел «Система» или «Датчик») и скорректируйте параметр скорости звука под реальные условия. Расхождение в 5% даёт ошибку глубины в 0,5 м на каждых 10 м — ощутимо при навигации в мелководных реках.
Причина 3: датчик установлен в зоне турбулентности
Если корпус лодки создаёт завихрения воды именно там, где стоит датчик, качество сигнала резко падает. Это характерно для моторных лодок с широким транцем и для катеров с туннельным корпусом.
- Проверьте: на малом ходу (3–5 км/ч) глубина стабильна, а на 20 км/ч — скачет. Это признак турбулентности, а не неисправности датчика.
- Перенесите датчик в другую точку транца или используйте кронштейн-удлинитель, выводящий датчик за пределы зоны завихрений.
- Для быстрых лодок рассмотрите датчики в корпусе «fairing block» — с обтекателем, снижающим турбулентность.
Причина 4: повреждение кабеля или загрязнение разъёма
Перегиб кабеля у основания датчика, защемление под сиденьем, окисленный разъём — всё это даёт нестабильный сигнал. Прибор может показывать глубину с большими скачками или зависать на одном значении.
Как диагностировать: подключите датчик напрямую, минуя удлинители. Если показания стабилизировались — проблема в промежуточном кабеле или разъёме. Осмотрите разъём: контакты должны быть без зелёного налёта и влаги. Протрите спиртом, при необходимости обработайте контакт-спреем типа WD-40 Specialist Contact.
Причина 5: несовместимость датчика и прибора по частоте или мощности
Датчики выпускаются на разные частоты: 50 кГц, 83 кГц, 200 кГц, 455 кГц, 800 кГц и другие. Если подключить датчик, не предназначенный для конкретного прибора, показания будут некорректными — либо глубина занижена, либо прибор вообще не видит дно глубже 5–10 м.
Решение: сверьте совместимость по документации. У Garmin, Lowrance, Humminbird и Raymarine свои стандарты разъёмов и рабочих частот. Датчик должен быть либо штатным для данной модели, либо явно указанным в списке совместимых.
Итого: алгоритм диагностики
- Проверьте физическое положение датчика и наличие пузырей под ним.
- Сравните показания на стоянке и на ходу — если на стоянке всё правильно, ищите турбулентность или кавитацию.
- Осмотрите кабель и разъём, подключите датчик напрямую.
- Убедитесь, что датчик совместим с прибором по частоте.
- Скорректируйте скорость звука в настройках под реальные условия ловли.
В большинстве случаев проблема решается без замены оборудования — достаточно правильной установки и корректных настроек прибора.